深度解析医学证据,lxfs.net为你支撑决策
小肠长约6至7米并在腹腔内多次盘曲,出血、息肉、炎症性肠病和肿瘤等疾病的长期受限于进入和导航困难(图1a)。胶囊内镜可观察全小肠却不能活检或治疗;双气囊小肠镜是报道中唯一可经口或经肛检查全小肠的非手术工具,但刚性和有限操控性可能造成肠出血、肠穿孔,平滑乳胶球囊受压力限制易滑移,增加扩张虽可提高摩擦却可能造成组织过度扩张,操作复杂且常使检查不完整。软体机器人虽因模量接近生物组织而受关注,但仍面临黏液黏膜上的滑移、操作复杂、缺乏自主运动与转向、内镜附件集成困难以及刚性体造成组织过度扩张等挑战。
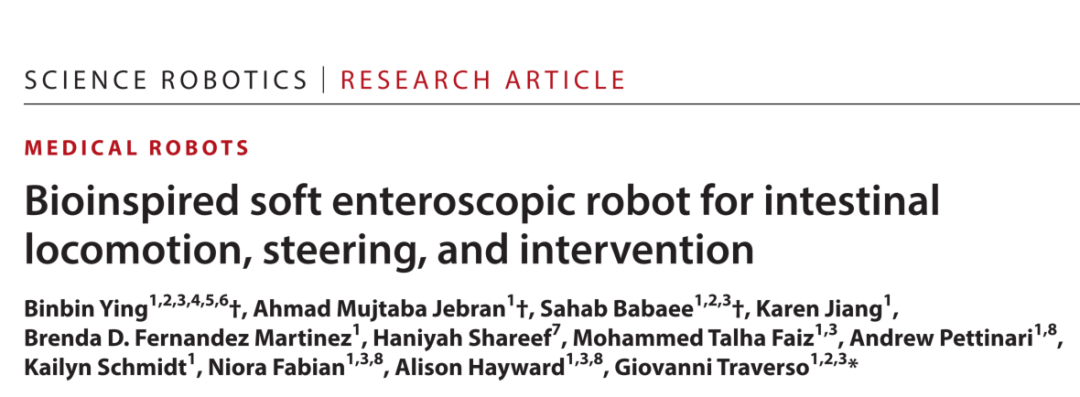
麻省理工学院Giovanni Traverso课题组开发出BIOSENTER,一种面向深部小肠操作的生物启发软体肠镜机器人,试图同时解决运动、转向和干预约束。它采用中空圆柱结构,以可线性变形的软体气动执行器为身体,以两个包裹剪纸套管的径向可扩张软体气动执行器为头部和尾部,中央中空通道容纳附件内镜工具,控制盒负责导航。受蛇运动启发,身体采用带四嵌入可充气腔的纤维增强执行器实现转向和轴向扩张;动态剪纸套管在肠道黏膜上产生约1.5牛锚定力,所需径向扩张显著小于非剪纸结构;增强中央通道支持和治疗工具通过。控制盒使机器人在体外达到约100毫米/分钟、组织覆盖管中约43毫米/分钟的自主速度;猪研究中通过塌陷、迂曲小肠2米用时11分钟,前向推力2.2至6.4牛。在体猪研究展示组织活检、局部液体递送和深部肠道实时可视化的技术可行性,测试条件下未见宏观过度扩张或可见组织损伤。相关论文以“Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention”为题,发表在Science Robotics上,论文第一作者为Binbin Ying, Ahmad Mujtaba Jebran和 Sahab Babaee。
研究团队把蛇的直线运动、侧向肌肉收缩转向和鳞片摩擦各向异性(图1b)转化为中空圆柱软体机器人设计:机器人长95毫米、外径14毫米(图1c),身体为四腔纤维增强气动执行器(图1e),头尾为包裹剪纸套管的径向扩张锚定单元(图1f),中央6毫米通道内置镍钛弹簧并容纳相机、活检钳和递送管(图1g),尾部集成8个气道,分别用于尾部锚定、四个身体腔和头部锚定(图1c),控制盒与无线操纵杆完成导航(图1d)。该设计把运动、转向、锚定和附件通道整合在同一软体平台上。
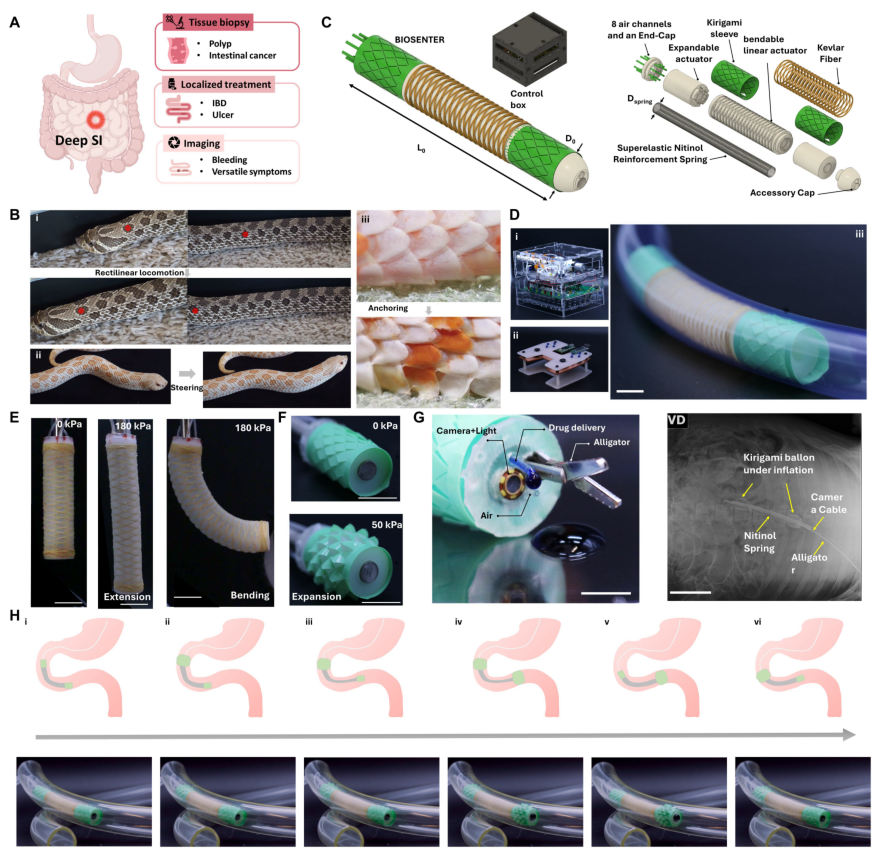
图1 BIOSENTER系统设计。(A) 多种肠道健康状况及诊疗机会。(B) 受蛇适应性运动启发:(i) 直线运动,(ii) 弯曲,(iii) 鳞片定向以增加摩擦。(C) 示意图及展开视图和(D) 光学照片:(i) 控制盒及(ii) 无线操纵杆控制器和(iii) 生物启发软体肠镜机器人,L0=95毫米,D0=14毫米。比例尺,10毫米。(E) 纤维增强机器人主体快照,具有伸长和转向能力。(F) 径向扩张前后50千帕下的剪纸套管。比例尺,15毫米。(G) BIOSENTER附件照片,包括药物递送管、气管、相机、发光二极管和用于成像、局部药物递送和组织活检的鳄嘴钳。比例尺,7.5毫米。腹背位(VD)X射线显示器械插入猪体内,剪纸套管上的X射线不透性导电油墨标记,剪纸套管处于扩张状态。比例尺,50毫米。(H) 在肠道模型中的前向机器人运动序列快照:(i) 机器人进入小肠,(ii) 尾部单元充气锚定,(iii) 身体单元充气伸长,(iv) 头部单元充气锚定,(v) 尾部和身体单元放气前爬,(vi) 尾部单元再次充气锚定和头部单元放气。
为让身体兼具伸长和转向,身体单元采用四个独立可充气腔(图2a、2b),非等压激活实现360°连续平面可达,等压激活提供45°离散分辨率(图2c);180千帕全激活时轴向伸长至约1.35倍(图2d),两个相邻腔激活的半激活模式可实现112°弯曲(图2e)。这种多模态驱动为长而盘曲的肠道提供了额外操控自由度。
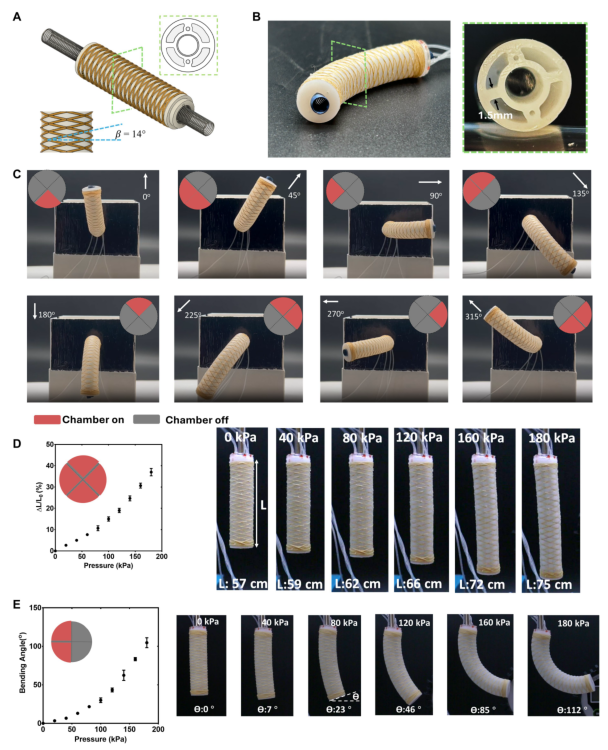
图2 体单元表征。(A) 具有四个独立可充气腔的机器人身体示意图。插图表示特征Kevlar纤维角和截面图,灰色区域表示四个独立可充气腔。(B) 采用四腔设计的3D打印机器人身体照片,以截面图显示。(C) 四腔设计实现360°连续平面可达。等压腔激活可实现精确的45°离散步进。(D) 四腔全部激活时纤维增强机器人身体的伸长-压力曲线。不同气压下纤维增强机器人身体的快照。(E) 两个相邻腔激活时纤维增强机器人身体的弯曲-压力曲线。不同气压下纤维增强机器人身体的快照。(D)和(E)中数值表示平均值和标准差(N=3个独立装置)。
锚定难题通过屈曲诱导剪纸套管解决:头尾球囊外包裹单向三角形剪纸图案(图3a、3b),选用约30°针切角、约1.6毫米针高和0.003英寸厚剪纸片(图3b);离体猪小肠牵拉测试中,带剪纸套管的锚定单元可获得约1.5牛的有效组织接合力(图3f、3g);达到该接合力时,带剪纸套管所需直径变化远小于无剪纸套管(图3h、3i)。这意味着该结构以更小径向扩张实现有效锚定,测试条件下降低了肠腔扩张程度。
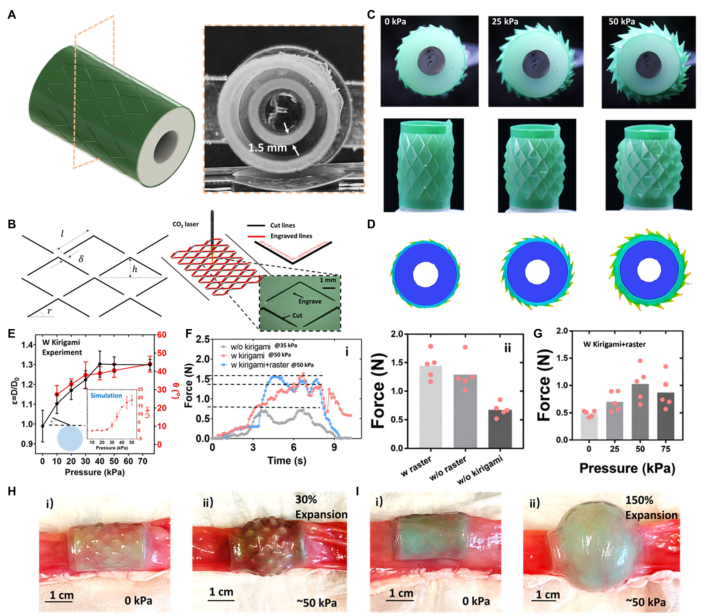
图3 锚定单元表征。(A) 采用优化单向三角形剪纸套管的锚定单元示意图,插图显示横截面。(B) 使用激光切割和雕刻制造剪纸套管,显示切割线、雕刻线和局部放大。(C) 不同气压下锚定单元的顶视图和侧视图。(D) 不同气压下锚定单元径向扩张的数值模拟。(E) 不同气压下锚定单元的径向直径变化和弹出角;插图显示弹出角测量示意和相应模拟。(F) 牵拉测试中的力-时间曲线(i)和平均拔出力(ii):无剪纸套管(w/o kirigami)、有剪纸套管但无光栅(w/o raster)、有剪纸套管和光栅(w raster)。通过调节气压使扩张直径相等。(G) 不同气压下有无剪纸套管锚定单元的拔出力。(H) 带剪纸套管的锚定单元达到有效组织接合力(约1.5牛)时的直径变化。(I) 无剪纸套管的锚定单元达到有效组织接合力(约1.5牛)时的直径变化。注:(F)和(G)中数值表示平均值±标准差;无剪纸套管锚定单元在0千帕和6千帕下N=3,在10至75千帕下N=9个独立锚定单元;G中N=8个独立锚定单元,在0千帕和6千帕下N=6,在10至75千帕下N=3个独立有限元模型实例/压力条件;F和G的离体组织来自2头猪;测量使用不同装置在来自2头动物的多个组织标本上完成(F ii中n=5,G中n=6);未进行统计假设检验;H和I中的组织来自硅橡胶(Double Elite 22;Zhermack SpA)。小肠直径约13 cm。
中空通道的可靠性由超弹性镍钛弹簧增强(图4a):弹簧防止气动加压时通道塌陷,并在机器人与附件之间形成可拉伸屏障(图4b、4c);研究比较无弹簧和电缆、有弹簧和电缆、无弹簧但有电缆三种情形下体单元在180千帕下的伸长差异(图4d),并比较单腔激活时有无弹簧的弯曲差异(图4e),以评估加固方案在支撑工具通过的同时对伸长和弯曲性能的影响。
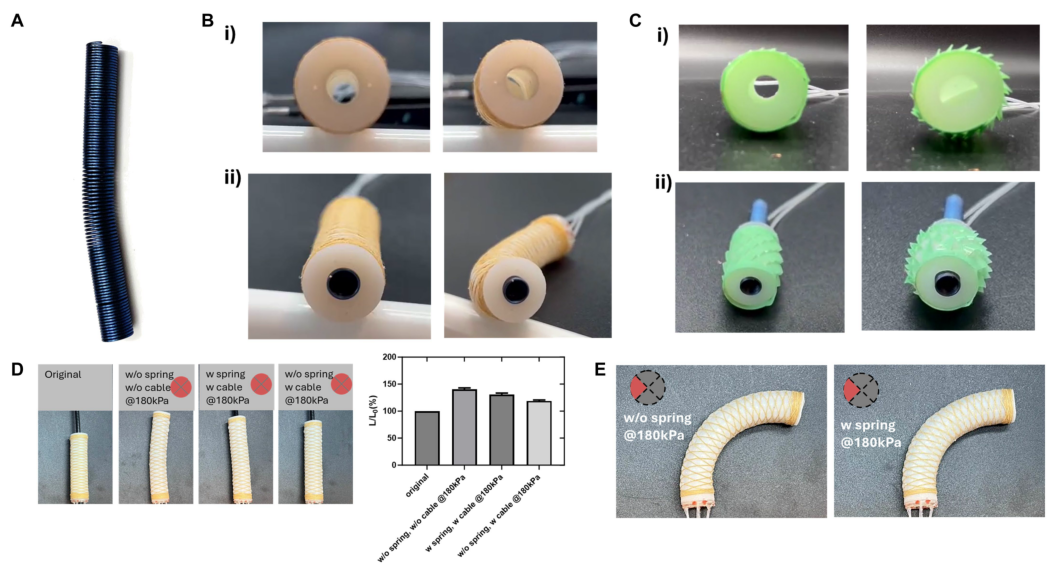
图4 (A) 超弹性镍钛弹簧照片。(B) i) 有电缆和无电缆的通道视图;ii) 有电缆和无电缆的体单元视图。(C) 有电缆和无电缆的头部单元视图。(D) 体单元在180千帕下三种情形的伸长差异:无弹簧和电缆(w/o)、有弹簧和电缆(w)、无弹簧但有电缆。 (D)中数值表示平均值和标准差(N=4个独立装置)。未进行统计假设检验。(E) 在180千帕下单腔激活时体单元弯曲差异:无弹簧和有弹簧。
控制盒集成阀泵、双层电路板、微控制器、蓝牙模块和压力传感器,操纵杆无线发送指令(图5a),压力传感实现闭环反馈以应对气动漏气;在20毫米管中尾部锚定后,操作者通过操纵杆实时转向(图5b),引导1毫米镊子33秒穿过五个按45°间隔布置的1厘米孔(图5c),并在12秒内抓取随机放置物体(图5d)。这组体外试验展示了BIOSENTER的转向和操控能力。
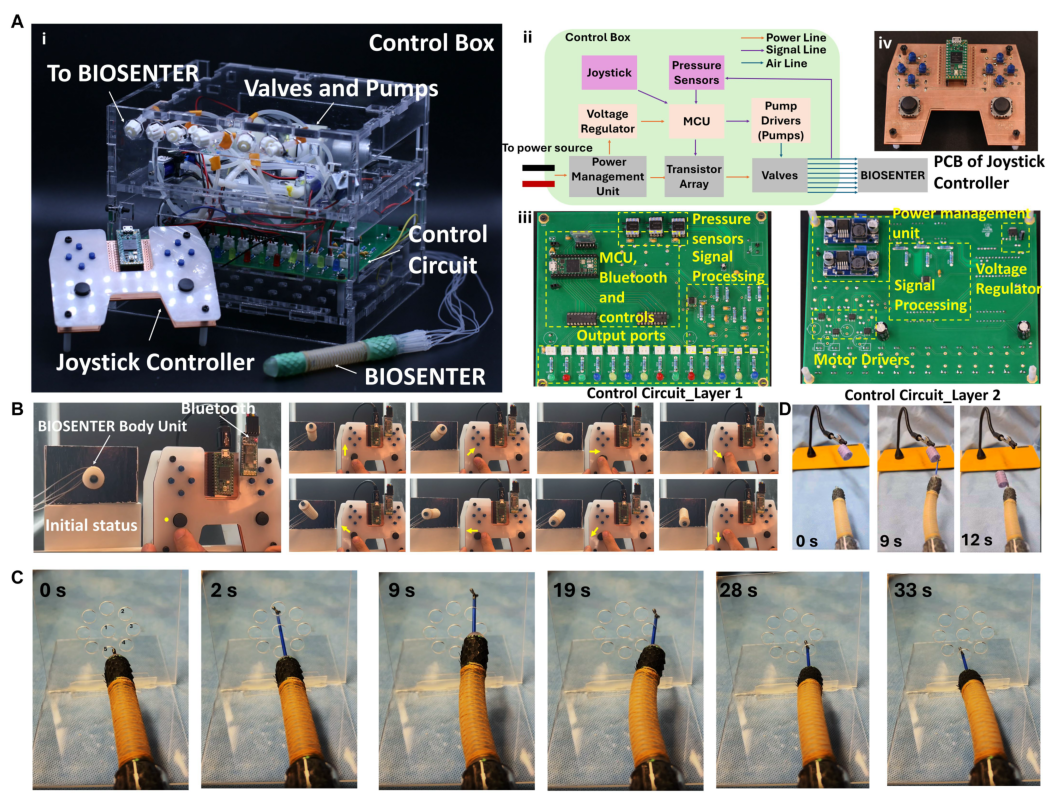
图5 控制盒设计与性能表征。(A)(i) BIOSENTER平台照片,包括生物启发软体肠镜机器人、控制盒和操纵杆控制器;(ii) 其架构示意图;(iii) 控制盒双层印刷电路板照片;(iv) 操纵杆控制器印刷电路板。(B) 使用操纵杆控制器实时转向身体单元的快照。(C) 在20毫米管段中部署的BIOSENTER快照,软体操纵器引导镊子按计时试验穿过五个1厘米孔。(D) 演示BIOSENTER通过抓取随机放置在机器人前方的物体进行转向和操控。
运动性能在管道、组织覆盖管和猪小肠中得到验证:预编程命令由操纵杆无线传输至控制盒(图6a),机器人在水平直管(图6b)、约30°斜管(图6c)、曲率半径15厘米弯管(图6d)和组织覆盖管(图6e)中前进,体外自主速度约100毫米/分钟、组织覆盖管约43毫米/分钟;猪研究中通过2至3米塌陷迂曲肠段用时11分钟,推力2.2至6.4牛,并能在小于小肠平均解剖曲率半径的弯曲环境中运动。组织牵拉中,在相同球囊扩张下带剪纸套管机器人回收约98%已通过组织,无剪纸套管者回收率更低;要达到可比回收性能,无剪纸套管者需更大球囊扩张,并伴随更大肠腔扩张(图6f)。
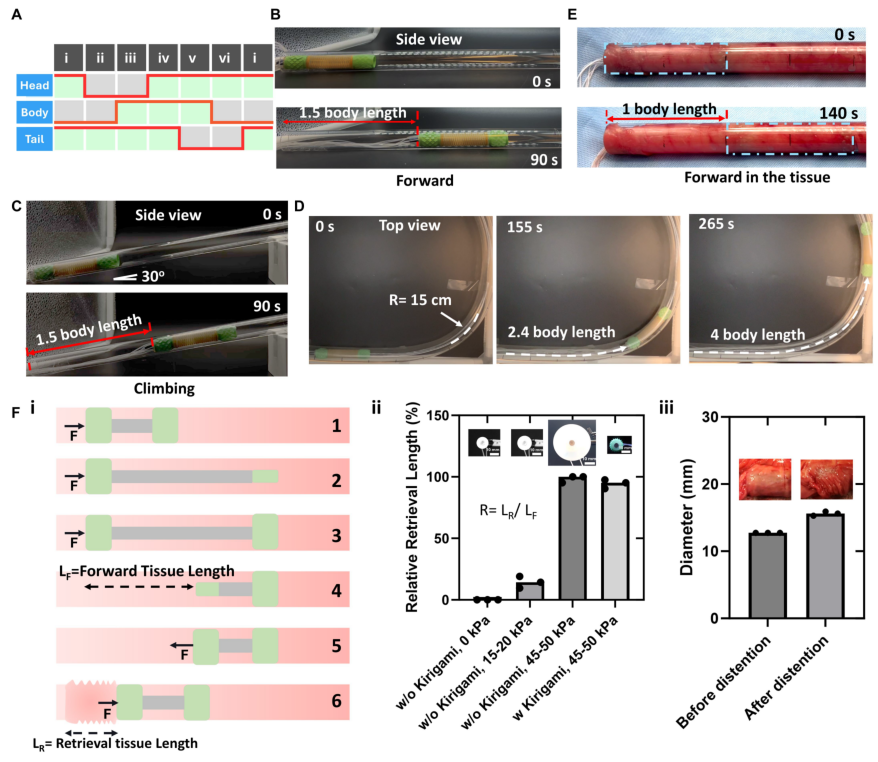
图6 BIOSENTER机器人的运动分析。(A) 前向运动驱动序列示意图。(B) 沿直线路径运动。(C) 沿30°倾斜路径运动。(D) 沿弯曲路径运动。(E) 机器人在覆盖小肠组织、用于模拟在体质感的管中运动。(F) (i) 组织推拉测试步骤。(ii) 在四种球囊条件下对猪肠道模型进行组织回收测试:(1) 无剪纸套管,0 kPa;(2) 无剪纸套管,15至20 kPa;(3) 无剪纸套管,45至50 kPa;(4) 有剪纸套管,45至50 kPa。(iii) 在45 kPa球囊充气前后在体小肠的直径变化。对于(F, ii和iii),测量来自N=1头猪,在三个不同肠组织段进行n=3次装置-组织测量。显示个体测量;未进行统计假设检验。
在体演示进一步评估安全性和操作可行性:示意图展示内镜部署的潜在经口和经直肠路径(图7a);在体实验中机器人经1.5厘米胃壁切口置入小肠,常规内镜仅用于独立观察,不参与推进、转向、锚定或干预;组织学检查未见对照与剪纸处理组在炎症或黏膜完整性上的差异(图7b),测试条件下无宏观组织过度扩张;集成相机实现深部肠道可视化(图7c),装备递送管后向选定黏膜区域递送模型染料(图7d),装备镊子后从黏膜或缝线诱导息肉样目标获取活检(图7e)。这些在体演示验证了代表性诊断和治疗操作的技术可行性。
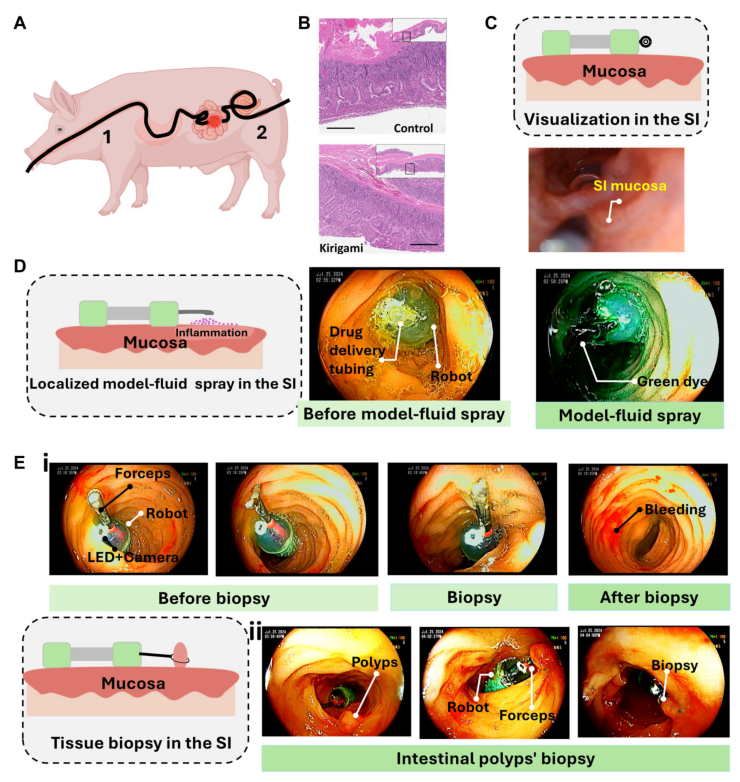
图7 在体实验。(A) 示意图展示内镜部署的潜在经口和经直肠路径。(B) BIOSENTER操作后组织的组织学分析,显示对照组织与处理组织之间无差异。比例尺,500微米。(C至E) 分别展示小肠中的可视化、局部模型液体喷洒和活检。(C)的快照使用附着于BIOSENTER的相机拍摄。(D)和(E)的快照使用附着于内镜的相机拍摄。
讨论强调,BIOSENTER并非替代双气囊小肠镜,而是以仿生剪纸增强组织接合、操纵杆控制转向和柔顺软体驱动来补充现有方法,针对操作层面的限制提供机器人控制导航,并在有限径向扩张下保持有效组织接合。 未来需要把气管和内镜工具封装进内镜长度的软体中,以更有效实施轻柔推拉并评估长距离力传递;还需在尸体模型等更具临床代表性的场景中,与双气囊小肠镜比较推力、运动效率、操作性能、组织扩张、转向性能和操作者工作负荷,并确定近端推力能否可靠传递至机器人头部,以及本研究的工程优势能否转化为实际临床获益。